Paanch approach try kiye — Mahalanobis baseline, LSTM autoencoder, LSTM forecaster, hybrid, aur multi-timescale. Jo jeeta wo sabse simple tha.
Purani statistics abhi bhi barabar khadi hai
Mahalanobis — koi neural network nahi, bas window ka mean/std aur covariance — 74% crashes me 5+ second deta hai. Sabse accha neural model 72%.
Autoencoder is kaam ke liye galat aujaar hai
Usse input dobara banana hota hai — jawab uske saamne rakha hota hai, wo copy kar deta hai. 81% recall, 12% false alarm. Wahi model jab agla pal predict karne laga to 98% / 0% ho gaya.
Naapna theek karna model badalne se zyada zaroori hai
Validation set 25 se 100 flights karne se recall 45% → 77% ho gayi — code me ek line badle bina.
Sabse bada sudhaar DESIGN se aaya
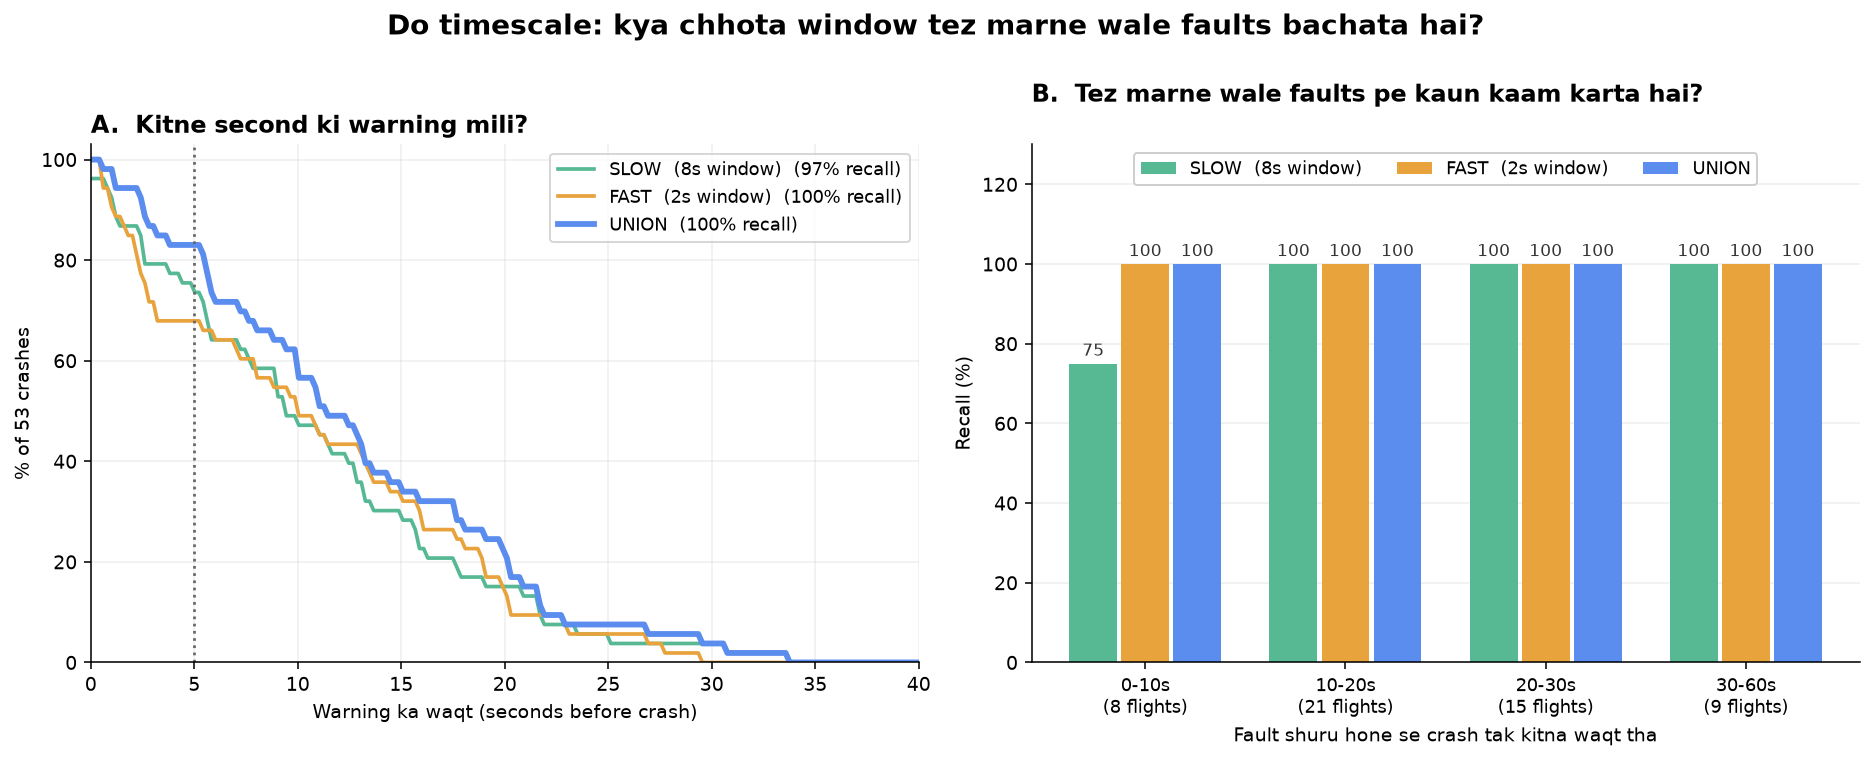
8s window ka matlab tha ki tez faults 8 second tak dikhte hi nahi. Doosra 2s detector jodne se wo limit hat gayi — naya model nahi, nayi soch.
Median dhoka deta hai
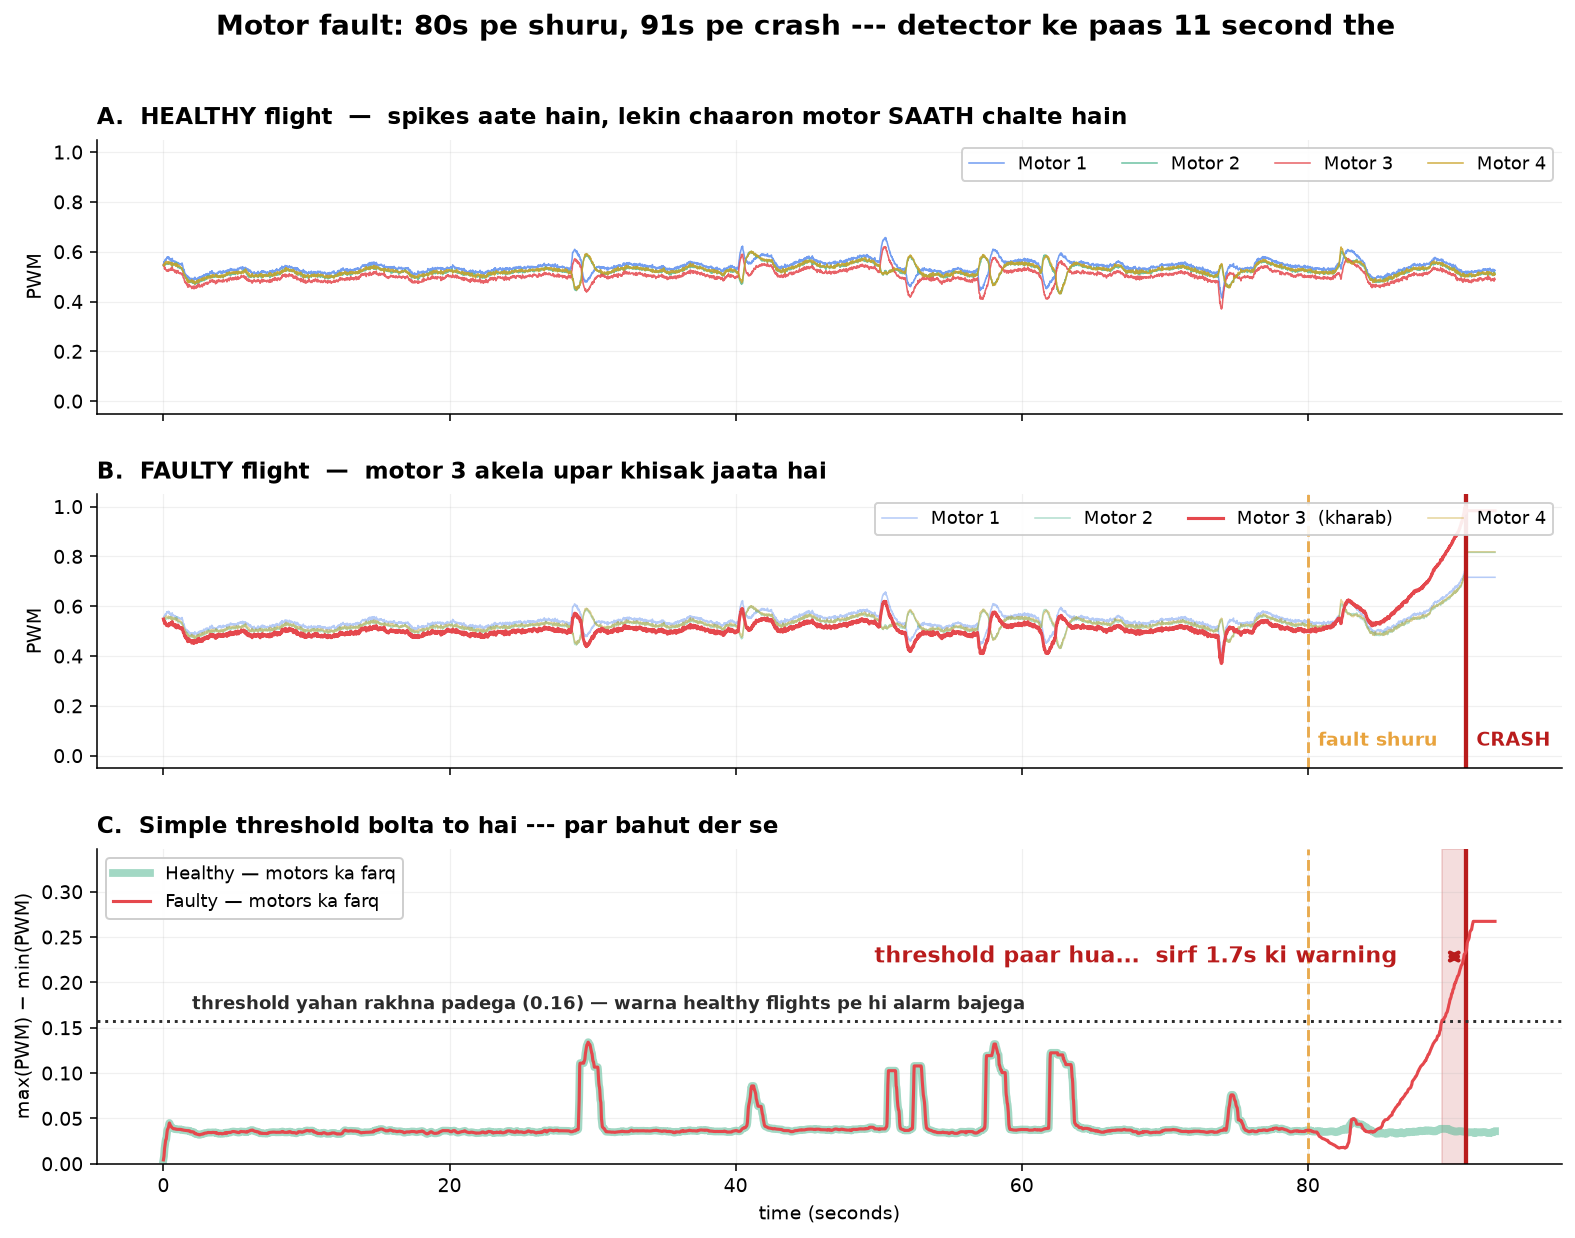
11.4s sunne me achha lagta hai, par p25 sirf 5.8s hai aur ek flight ko 0.7s mile. Safety me worst case maayne rakhta hai.
Ek claim maine kiya aur galat nikla
Maine likha tha imu_drift telemetry se pakda hi nahi ja sakta. Ab wo 100% recall pe hai. Wo undetectable nahi tha — maine use itna halka banaya tha ki pakadne layak kuch tha hi nahi.